Принцип бесконтактного измерения скорости заключается в формировании изображения движущегося объекта на фоточувствительном элементе (ФЧЭ) и применении специальной периодической структуры – пространственного фильтра, который формирует периодический электрический сигнал, частота которого пропорциональна скорости объекта. В классическом варианте, пространственный фильтр состоит из решётки фотоприёмников, установленных в плоскости изображения объекта и соединённых через один (две вложенных гребёнки ФЧЭ). Выходные сигналы ФЧЭ подаются на входы дифференциального усилителя. При движении изображения по такой структуре оно последовательно попадает на ФЧЭ гребёнок и формирует синусоидальный сигнал, пропорциональный скорости движения объекта. Обзор принципов измерений, основанных на пространственных фильтрах, и методов их реализации приведён в [1].
При изменении расстояния до объекта частотный отклик (коэффициент пропорциональности между скоростью объекта и частотой генерируемого сигнала, выражается в Гц/(м/с)) существенно изменяется, поскольку изменяется увеличение оптической системы (отношение расстояния от главной оптической плоскости до плоскости изображения к расстоянию до объекта). Это является основным недостатком датчиков такого типа.
Частично проблему решает телецентрическая оптическая схема, которая в небольших пределах обеспечивает постоянство размера изображения за счёт диафрагмирования оптики. В центре фокальной плоскости системы устанавливают диафрагму, и чем она меньше, тем больше диапазон расстояний до объекта, при которых изменением масштаба изображения можно пренебречь (в пределах 0,1%). Однако наличие диафрагмы приводит к значительному уменьшению светового потока, т.к. в основном проходят лучи, параллельные оптической оси. На практике диаметр диафрагмы составляет всего 1…2 мм для достижения пределов рабочих расстояний 15…20% от номинального, и приходится использовать мощные источники подсветки объекта для достижения приемлемых уровней выходного сигнала датчика.
Альтернативные решения, например использование сложных широкоугольных телецентрических объективов или применение отдельного датчика расстояния, приводят к усложнению системы, но радикально не решают проблему.
Однако недавно было найдено решение [2], преодолевающее основной недостаток классического варианта и позволяющее создавать датчики, частотный отклик которых принципиально не зависит от расстояния до объекта. Оказалось, что если отделить пространственный фильтр от плоскости ФЧЭ и переместить его ближе к оптике, принцип формирования сигнала, частота которого пропорциональна скорости объекта, существенно изменяется. Теперь не период ФЧЭ определяет частоту сигнала, а период растрового фильтра, которым является амплитудная решётка с чередованием прозрачных и непрозрачных полос.
При движении объекта за растром возникает перемещающаяся теневая картина (как тень от забора, освещаемого фарами проезжающего автомобиля), и фотоприёмник генерирует электрический сигнал, частота которого определяется периодом теневой картины и её линейной скоростью на ФЧЭ, установленных в фокальной плоскости. При уменьшении расстояния до объекта линейная скорость тени возрастает, но ровно настолько же увеличивается период теневой картины, в результате частотный отклик остаётся постоянным, – это следует из тригонометрического расчёта по формулам линзы.
Для расчёта параметров оптической системы была создана специальная программа, позволяющая определить конкретную конфигурацию системы при заданных параметрах (период растра, его положение, фокусное расстояние оптической системы, параметры ФЧЭ и т.п.). Алгоритм вычислений является достаточно простым, но объёмным, поэтому здесь не приводится.
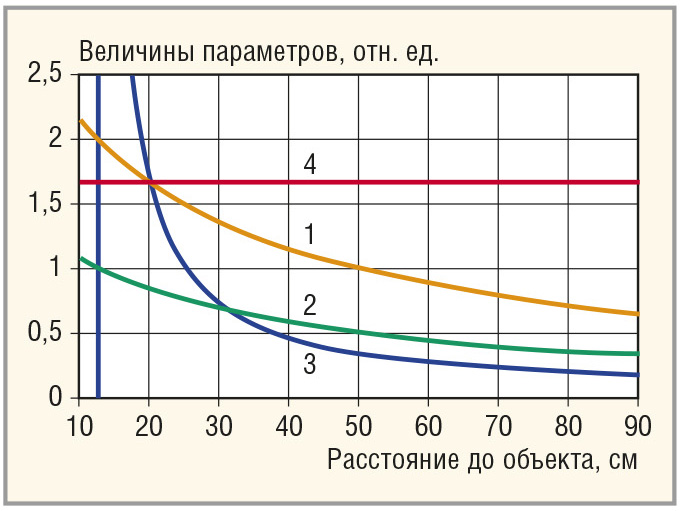
На рисунке 1 показан пример расчёта изменения параметров системы в зависимости от расстояния до объекта. Расчёт проводился для безразмерных относительных величин, поскольку интерес представляют исключительно их изменения. На графике 1 представлено изменение периода теневой структуры от растра, расположенного между линзой и плоскостью ФЧЭ. На графике 2 – соответствующее изменение линейной скорости теневой структуры в плоскости ФЧЭ при перемещении объекта с некоторой постоянной скоростью. На графике 3 для сравнения демонстрируется увеличение оптической системы – приблизительно такая зависимость частотного отклика при постоянной скорости объекта была бы у классических датчиков при расположении решётки ФЧЭ в плоскости изображения для некоторого номинального расстояния до объекта. Наконец, на графике 4 приведена зависимость частотного отклика описываемого датчика – он постоянен при расстояниях до объекта от 10 до 90 см (просто для наглядности, на самом деле из математики следует его постоянство при любых расстояниях). Частотный отклик рассчитывался как отношение точек на графиках 1 и 2 (помноженный на постоянный коэффициент), т.е. увеличение периода в точности компенсируется увеличением линейной скорости. Фокусное расстояния линзы равно 12,5 см, поэтому график увеличения оптики обрывается ниже этого значения, т.к. формула линзы перестаёт работать. Но формулы расчёта частотного отклика справедливы при любых расстояниях, поэтому для работы датчика не требуется формирование изображения объекта и диафрагмирование, т.е. используется вся апертура оптической системы. Это позволяет уменьшить мощность подсветки объекта либо, при прочих равных условиях, увеличить амплитуду выходного сигнала (на два порядка, по сравнению с телецентрическими системами).
Примеры применения описываемых в статье датчиков представлены на фото (см. рис. 2).
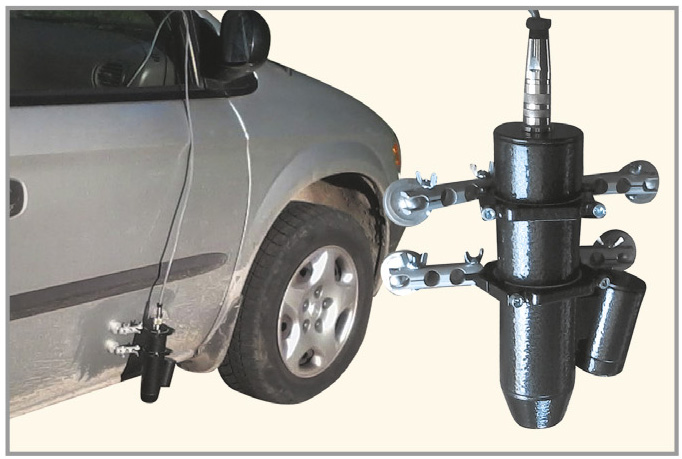
На данный способ и устройство поданы российская и международная заявки на изобретение [2, 3]. Получено решение о выдаче российского патента; оформляется патент в Германии. Подробное описание автомобильных и общепромышленных датчиков, основанных на этом принципе, можно найти в [4].
Безусловно, реальные физические ограничения (неидеальность оптики, необходимость выделения полезного сигнала на фоне паразитной низкочастотной составляющей, связанной с перепадами общей яркости объекта и т.п.) влияют на диапазон рабочих расстояний, и конечная конструкция датчика получается сложнее. Тем не менее, в реальных датчиках отношение минимального расстояния к максимальному может составлять 2–3 раза, чего вполне достаточно для практического использования.
Литература
- Y. Aizu T. Asakura. Spatial Filtering Velocimetry, Springer Berlin Heidelberg New York, 2004.
- Растопов С.Ф. Способ растрового оптического измерения скорости объекта. Заявка на изобретение RU 2010126779.
- Rastopov S.F., OOO «Sensorika-M». Method for Scanning Optical Measurement of the Speed of an Object, WO/2012/002843.
- www.sensorika.com.
© СТА-ПРЕСС
Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!